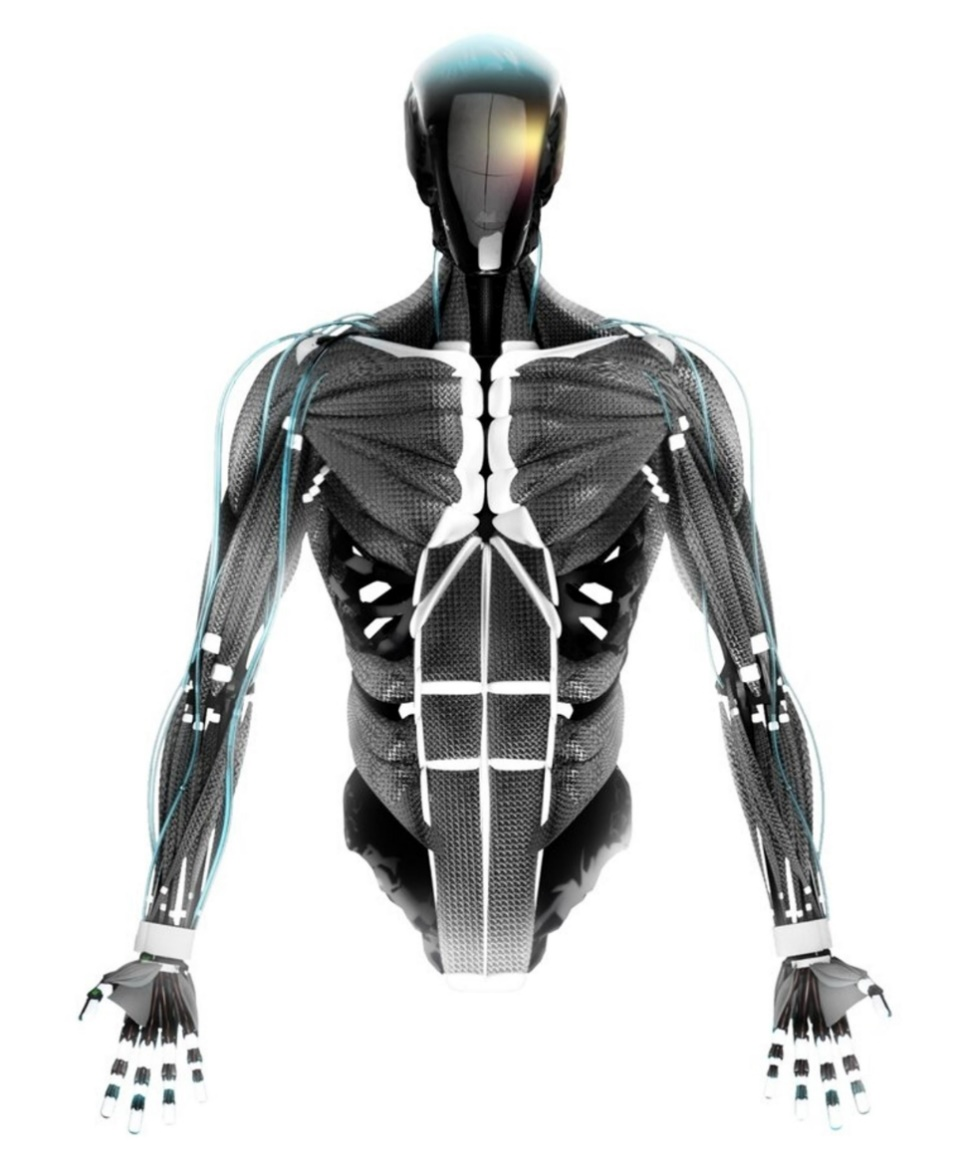
생체모방 로봇은 자연에서 발견되는 구조, 이동 및 감각 메커니즘을 모방하여 뛰어난 적응성과 상호작용을 달성하는 새로운 세대의 지능형 시스템을 대표합니다. 기존의 경직형 로봇공학과 달리, 생체모방 시스템은 연성 아키텍처와 적응형 행동을 활용하여 더 안전하고 효율적이며 유연한 작동을 보장합니다.
소프트 소재 3D 프린팅, 인공 근육, 유연 센서와 같은 최첨단 기술에 힘입어, 이러한 로봇은 연속적인 다자유도(DOF) 운동과 복잡한 환경 내에서의 안정적인 기동을 가능하게 합니다. 이들의 통합된 "인식-판단-실행" 아키텍처는 시스템이 실시간 환경 데이터를 획득하고 동적 조정을 수행할 수 있게 하여, 비정형 환경에서의 운용 성능을 크게 향상시킵니다.
현재 생체모방 로봇은 스마트 제조, 식품 가공, 의료 보조, 서비스 로봇공학 및 해양 탐사 분야에 널리 배치되고 있습니다. 특히 소프트 그리퍼와 같은 생체모방 엔드 이펙터는 취약하고 불규칙한 물체를 처리하기 위한 자동화 라인에서 필수 구성 요소가 되고 있습니다. 한편, 사족보행 및 인간형 생체모방 로봇은 검사, 보안 및 인간-로봇 상호작용(HRI) 시나리오에서 막대한 잠재력을 보여주고 있습니다.
 TY_CONTACT
 TY_QUOTE
 TY_ACCOUNT
 TY_CART

 English
 日本語
 한국어
 français
 Deutsch
 Español
 italiano
 русский
 português
 العربية