소프트 로봇은 의료 수술 시뮬레이션 분야에서 응용 전망이 매우 넓은데, 이는 주로 소재와 설계의 유연성 덕분이다. 소프트 로봇의 발전은 문어, 지렁이, 불가사리와 같은 자연계의 연체 생물에서 영감을 받았다. 이러한 생물의 부드러운 구조는 복잡하고 변화무쌍한 환경에 효과적으로 적응할 수 있다. 소프트 로봇은 일반적으로 유체, 젤, 형상기억 고분자와 같은 성형 가능한 소재를 사용하는데, 이러한 소재는 연체 생물과 유사한 탄성과 변형 능력을 보여주어 큰 변형을 견딜 수 있고 다양한 환경에서 상당한 신축과 수축이 가능하다. 이러한 소재의 사용은 의료 수술 시뮬레이션과 같은 분야에서 소프트 로봇에 높은 적응성과 유연성을 부여한다.
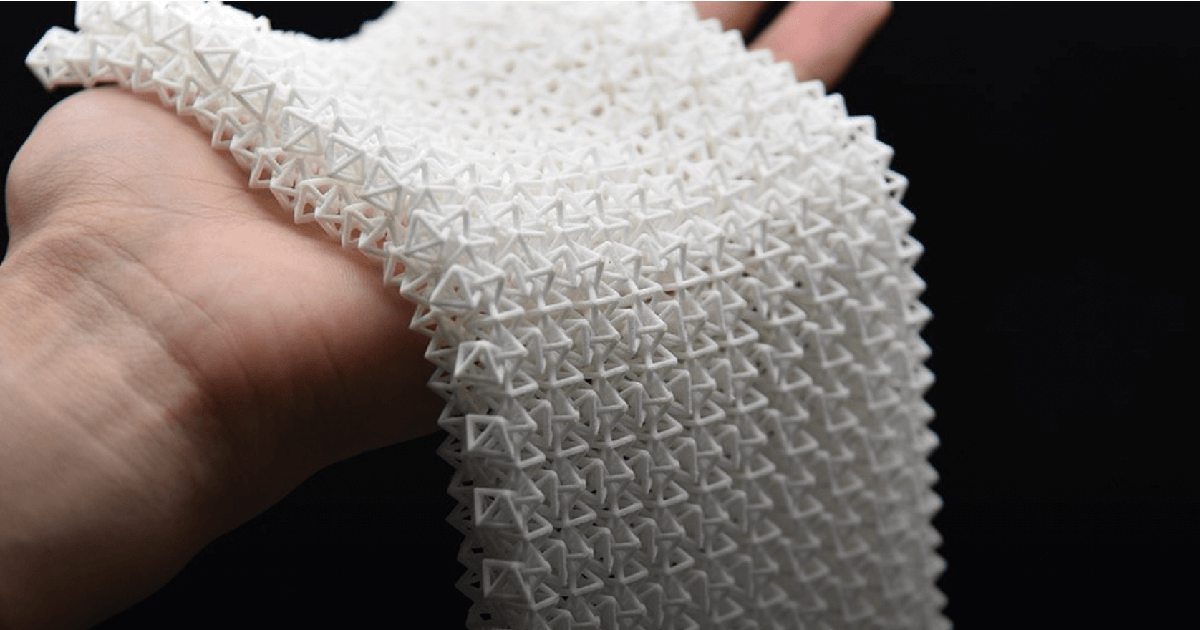
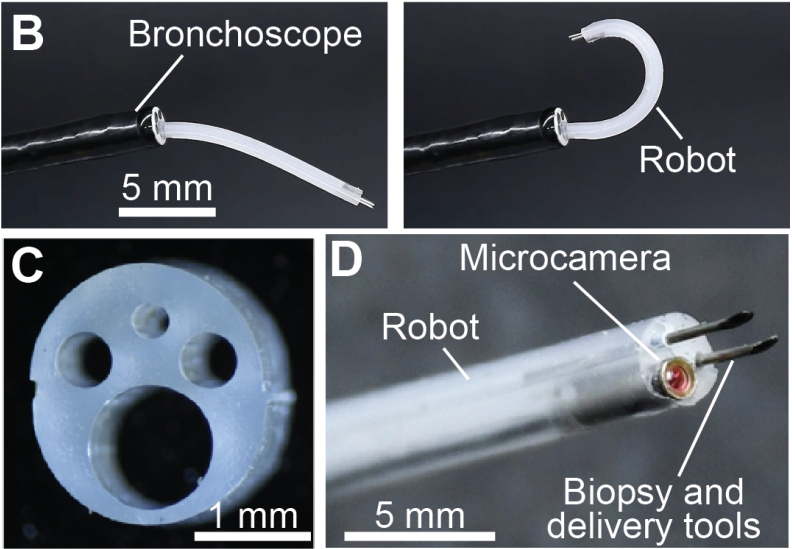
구체적인 응용 측면에서 소프트 로봇은 수술 시뮬레이션 및 보조에 사용되어 왔다. 예를 들어, Auris Health는 기관지 내시경 수술용 소프트 로봇을 설계했는데, 이 로봇은 폐의 모든 부분에 접근할 수 있어 도달하기 어려운 작은 말초 폐 결절에 접근할 수 있게 하여 폐암의 조기 진단과 치료를 개선하는 데 도움을 준다. 기관지 내시경의 각 구성 요소는 독립적으로 관절 운동, 신장, 수축, 위치 고정이 가능하여 의사가 더 효과적으로 제어하고 조작할 수 있게 하여 폐 깊숙한 곳의 작은 결절을 발견할 수 있다. 또한, 기관지 내시경 끝에는 카메라, 세척 및 흡인 장치가 통합되어 있어 의사가 생검 부위를 직접 관찰할 수 있게 하여 정확한 진단과 성공적인 수술을 돕는다.
또한, 의료 분야에서 소프트 로봇의 응용은 심장 장치, 수술 로봇, 소프트 재활 및 보조 장치도 포함한다. 이러한 장치는 최소 침습 수술의 발전을 가속화할 뿐만 아니라 재활 및 보조 장비의 생체 적합성을 향상시킨다. 의료 응용에서 소프트 로봇 장치의 사용은 수술의 침습성을 줄일 뿐만 아니라 수술 절차의 정밀성과 안전성을 향상시킨다.
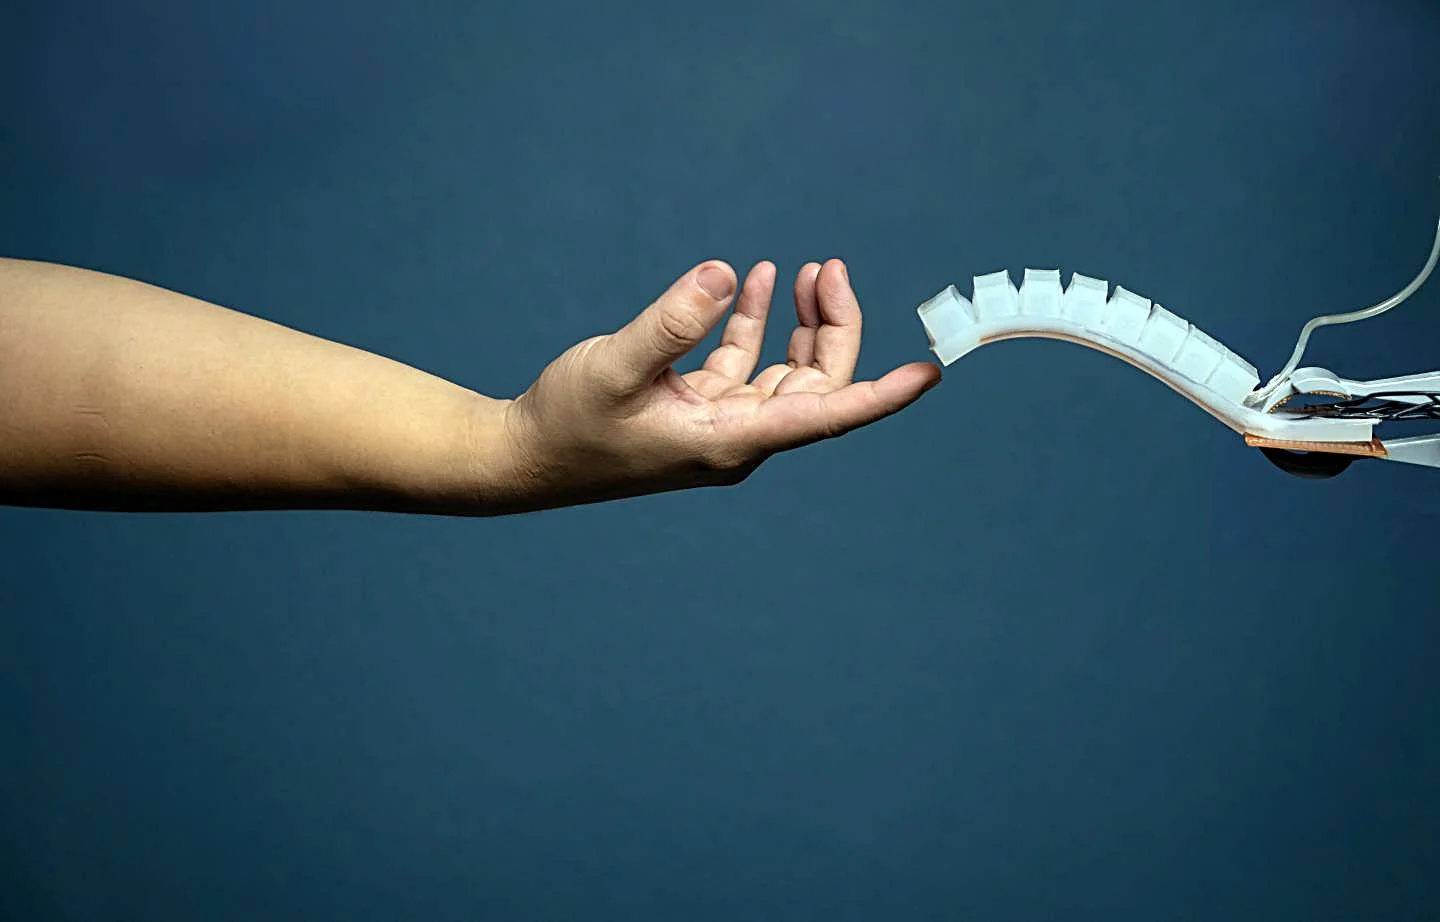
요약하면, 소프트 로봇은 의료 수술 시뮬레이션 분야에서 응용 전망이 매우 밝다. 이들은 특히 최소 침습 및 복잡한 수술 절차에서 더 유연하고 정확하며 안전한 수술 솔루션을 제공할 수 있다. 재료 과학, 제어 기술 및 로봇 공학의 발전과 함께 의료 분야에서 소프트 로봇의 응용은 더욱 광범위하고 심층적으로 이루어질 것이다.
 TY_CONTACT
 TY_QUOTE
 TY_ACCOUNT
 TY_CART

 English
 日本語
 한국어
 français
 Deutsch
 Español
 italiano
 русский
 português
 العربية